美国 / CNC 车削 / 小批量生产
机器人手臂的精密零件。
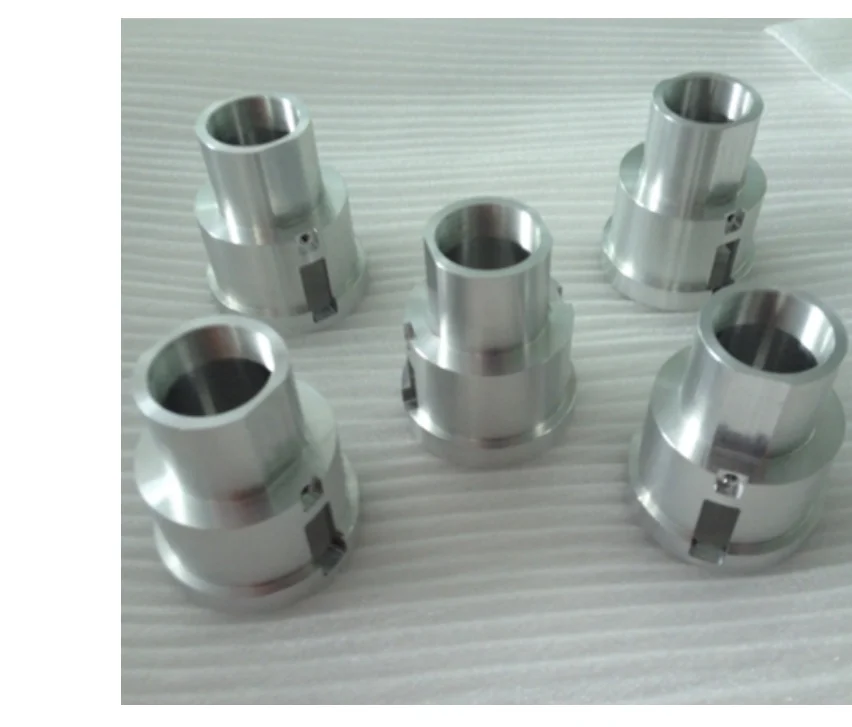
为一位美国客户加工的成套机械零件。
机器人手臂机械零件 / 小批量生产
“高精度,好品质。”
根据提供的项目记录翻译的客户反馈。
精度与交付周期均为案例记录的数值。资料来源未说明受控尺寸、检验方法或单独的出货日期。
01 / 原始产品照片
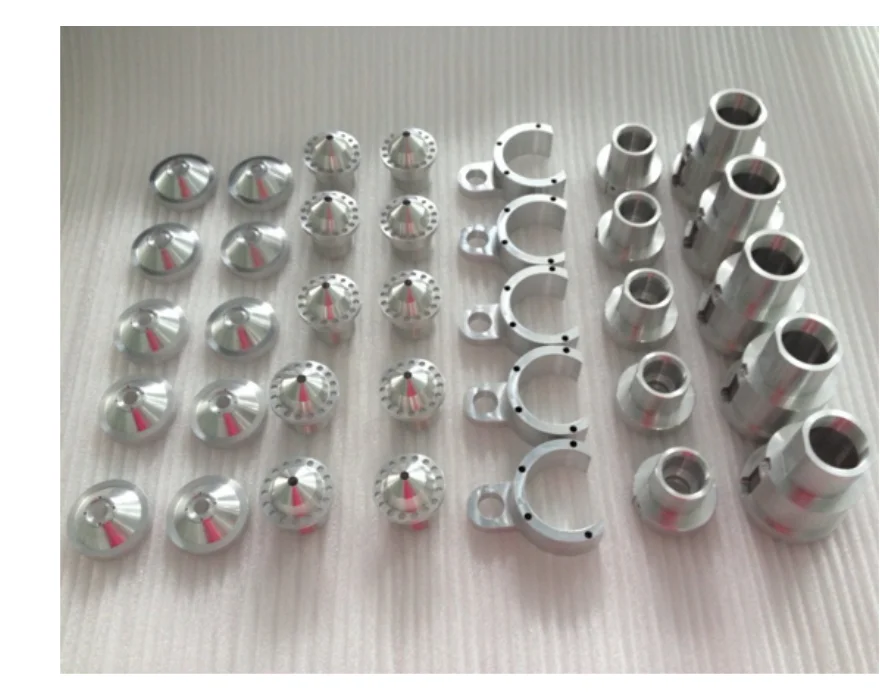
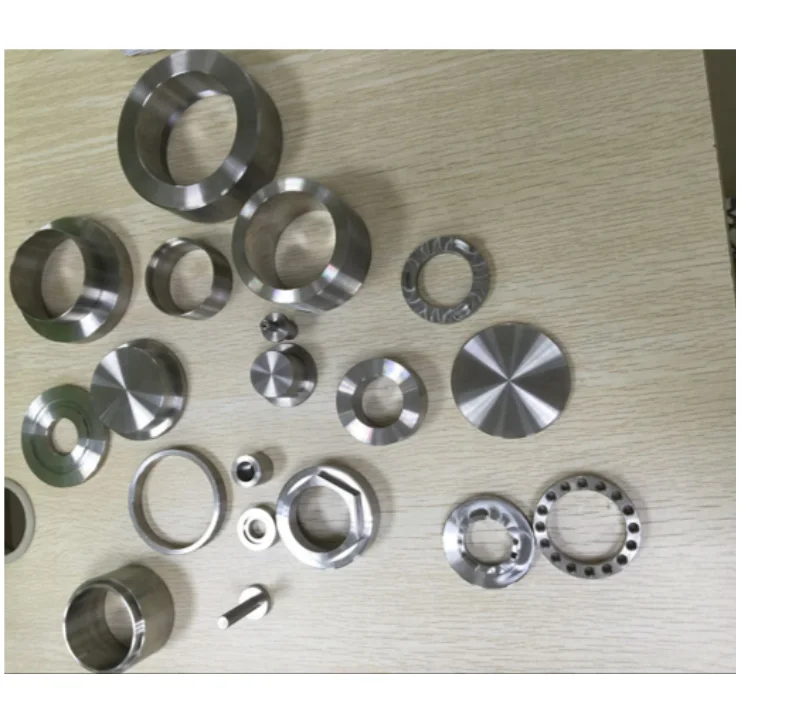
成套的车削零部件系列。
小批量生产
原始案例将本组机器人手臂机械零件界定为小批量生产。重复几何按零件类型排列于所提供的照片中。
照片展示零件的几何形貌;未指定确切的装配位置与机器人型号。
图片:来源于 MAKER-1 原始幻灯片的细节。材料等级、表面处理规格与单个零件名称未予提供。
02 / 真实机器人工作环境
机器手臂与生产相遇之处。
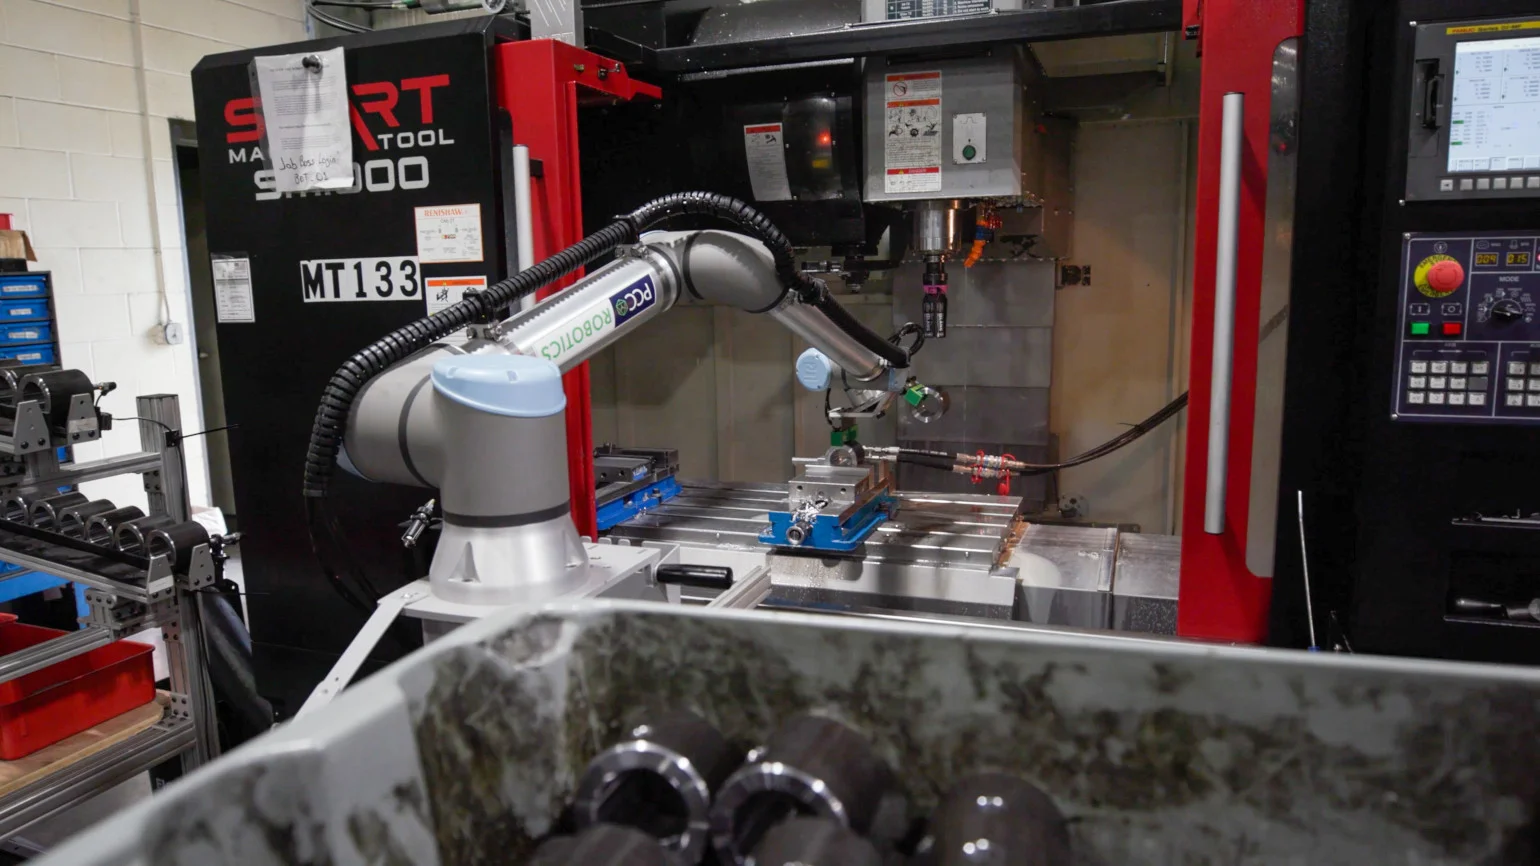
WST Fab / 美国
Universal Robots(优傲)记录了由 PCC Robotics 集成的一套 UR10e 机台上下料单元,涵盖工装、夹具与工件暂存。
图片与来源:Universal Robots — WST Fab 案例
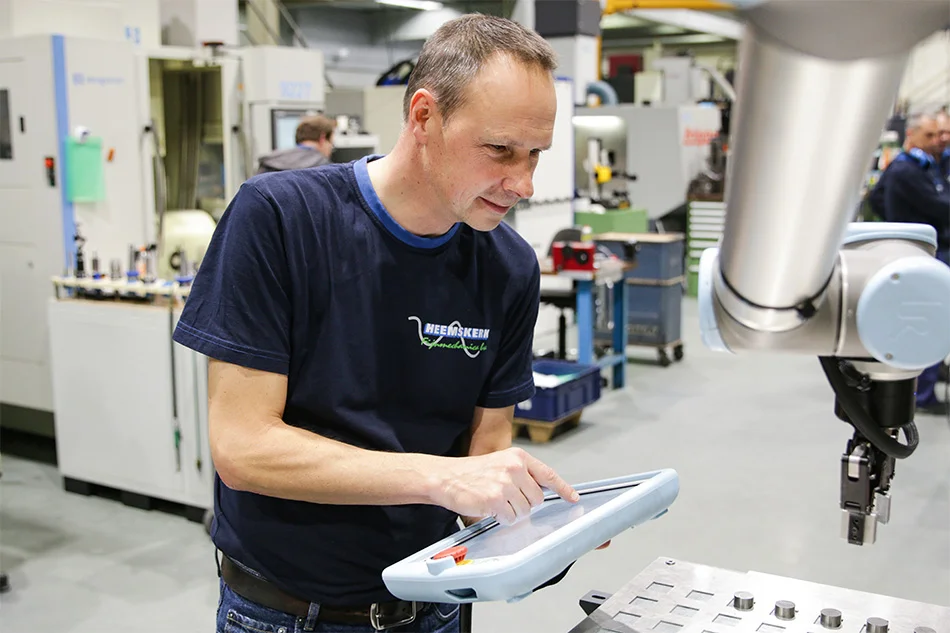
Heemskerk / 荷兰
操作员使用机器人示教器。官方案例阐述了 UR 协作机器人为 CNC 机床上料并清洁工件。
图片与来源:Universal Robots Heemskerk 案例
第三方应用参考。这些站点与机器人品牌并非 MAKER-1 客户,图中机器人也未被证实装配本案提供的零件。
03 / 对同类机器人项目的支持
评审接口,规划工艺。
MAKER-1 可以提前介入开发,为机械结构、机器手臂零件及装配接口提供 DFM 输入。
配合与基准面
定义关键孔径、配合直径与基准。
几何要求
在功能需要处评审跳动与同轴。
加工可达性
考虑孔深、薄壁与装夹方式。
装配细节
评审孔位、倒角与紧固件间隙。
面向未来项目的建议评审主题,并非检验报告,也不是本案工程变更记录。
制造能力
CNC 精密加工 | 3D 打印 真空复模 | 钣金加工
本案例采用的工艺为 CNC 车削。其它能力可在设计评审后支持相应的结构件、盖板、支架与原型件。
来源与项目范围
项目事实与照片:MAKER-1 提供的美国机器人手臂机械零件案例幻灯片。客户名称、图纸规格与尺寸检验记录未予提供。
应用图片:Universal Robots / WST Fab 与 Universal Robots / Heemskerk。访问于 2026 年 9 月 10 日。第三方项目成果不归属 MAKER-1。
讨论您的项目:分享 CAD 文件、数量与关键需求。